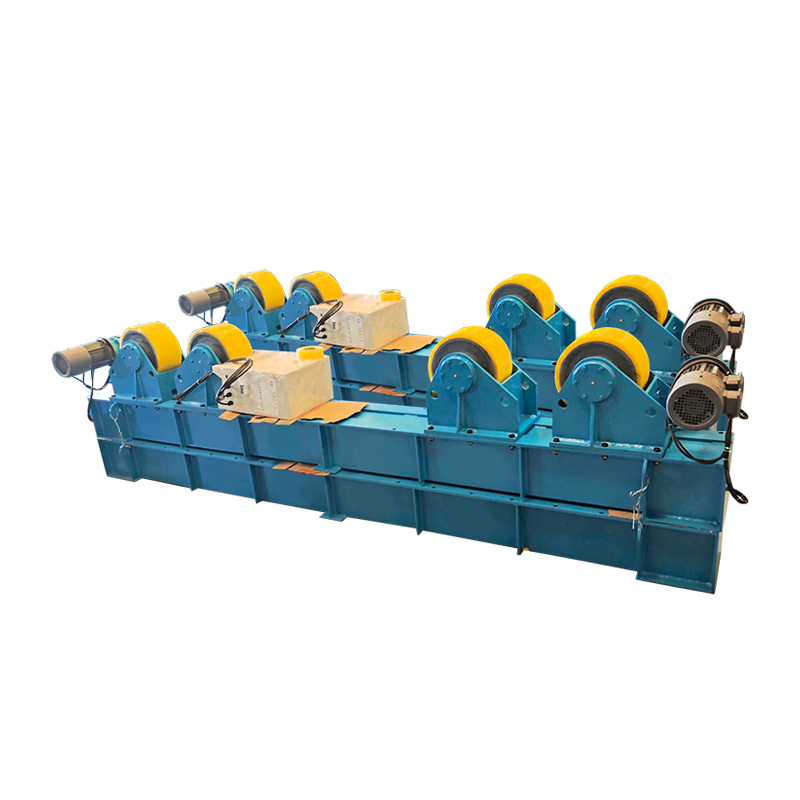
Regulowana podstawa rotatora spawalniczego 30T, przedłużona
Regulowana podstawa rotatora spawalniczego 30T z przedłużoną podstawą to specjalistyczne urządzenie wspomagające spawanie obwodowe średnich i dużyc...
See Details
Pozycjonery spawalnicze to urządzenia mechaniczne, które obracają, przechylają lub zmieniają położenie przedmiotu obrabianego, aby ustawić każde złącze spawane w optymalnej pozycji płaskiej lub poziomej, podczas gdy rodzaje robotów spawalniczych odnoszą się do różnych konfiguracji zautomatyzowanych ramion — przegubowych, SCARA, kartezjańskich, współpracujących i innych — które wykonują samo spoinę. Stosowane niezależnie, poprawiają jakość spoin i ergonomię operatluba. Stosowane razem w zintegrowanej celi spawalniczej całkowicie eliminują spawanie w nieodpowiednich pozycjach, skracają czas cykli o 30–60% i umożliwiają ciągłą produkcję bez nadzoru w różnych gałęziach przemysłu, od przemysłu ciężkiego po precyzyjną elektronikę.
A pozycjoner spawalniczy to zasilany system mocowania, który manipuluje orientacją przedmiotu obrabianego podczas spawania, dzięki czemu złącza są zawsze prezentowane spawaczowi lub robotowi spawalniczemu w najbardziej dostępnej i korzystnej pod względem grawitacji pozycji. Podstawowym celem jest przekształcenie spoin nad głową, pionowych i poziomych – które są wolniejsze, mniej spójne i wymagają większych umiejętności spawacza – w pozycje płaskie (1G) lub poziome pachwinowe (2F), które zapewniają spoiny najwyższej jakości przy największych prędkościach przesuwu.
Pozycjonery spawalnicze są klasyfikowane według osi ruchu, nośności i zastosowania. Sześć najpopularniejszych typów to:
Pozycjonery stołu obrotowego obracają przedmiot obrabiany na jednej poziomej osi, dzięki czemu idealnie nadają się do spoin obwodowych na częściach cylindrycznych, takich jak kołnierze, zbiorniki ciśnieniowe i szpule rurowe. Nośność waha się od 50 kg do ponad 100 000 kg do ciężkich modeli przemysłowych. Prędkość obrotowa jest typowa 0,1–5 obr./min , regulowane w celu dokładnego dopasowania prędkości przesuwu spoiny.
Pozycjonery przechylno-obrotowe zapewniają dwie osie ruchu — oś pochylenia (zwykle 0–135°) i oś obrotu — umożliwiając zmianę położenia skomplikowanych części pod praktycznie dowolnym kątem bez luzowania zacisku. Są najbardziej wszechstronnym standardowym typem pozycjonerów i są szeroko stosowane do produkcji konstrukcji, ram sprzętu rolniczego i ważenia komponentów samochodowych 100–10 000 kg .
Pozycjonery wrzeciennika-konika podtrzymują długie, ciężkie przedmioty obrabiane pomiędzy dwoma końcami napędzanymi — wrzeciennikiem (napędzanym) i konikiem (podporowym lub napędzanym). Ta konfiguracja jest niezbędna w przypadku spawania wałów, osi, wysięgników i belek, gdzie długość części przekracza 1–2 metry i musi być obracana w sposób ciągły. Nośność waha się od 500 kg do 50 000 kg z odległością od środka do 10 metrów lub większą.
Pozycjonery diabelskiego młyna umożliwiają mocowanie dwóch uchwytów przedmiotu obrabianego po przeciwnych stronach ramy obrotowej, umożliwiając spawanie jednej części podczas załadunku lub rozładunku drugiej, co znacznie poprawia czas zajarzania łuku 85–95% w porównaniu do 40–60% w konfiguracjach jednostanowiskowych. Są one szeroko stosowane w masowych zrobotyzowanych stanowiskach spawalniczych części podwozi samochodowych, piast kół i elementów układu wydechowego.
Pozycjonery czopowe obracają duże, nieporęczne zespoły — takie jak wysięgniki sprzętu budowlanego, ramy gondoli turbin wiatrowych i sekcje statków — wokół osi poziomej za pomocą dwóch pierścieni czopów. Zaprojektowany do ekstremalnych obciążeń 10 000–500 000 kg są one zazwyczaj montowane na podłodze w ciężkich zakładach produkcyjnych z dostępem do suwnicy.
Manipulatory kolumnowo-wysięgnikowe łączą pozycjoner spawalniczy z regulowanym wysięgnikiem, który ustawia palnik spawalniczy nad dużymi, nieruchomymi lub wolno obracającymi się przedmiotami obrabianymi. Wysięgnik umożliwia przesuw w osiach X, Y i Z 1–10 metrów na oś co czyni ten system standardowym rozwiązaniem w przypadku szwów wzdłużnych zbiorników ciśnieniowych, produkcji dużych zbiorników i spawania konstrukcji morskich.
| Typ pozycjonera | Osie ruchu | Typowa ładowność | Aplikacja podstawowa |
|---|---|---|---|
| Gramofon | 1 (obrót) | 50 kg – 100 000 kg | Rury, kołnierze, zbiorniki ciśnieniowe |
| Przechyl i obróć | 2 (obrót pochylenia) | 100 kg – 10 000 kg | Ramy konstrukcyjne, sprzęt rolniczy |
| Wrzeciennik-Konik | 1–2 (obrót) | 500 kg – 50 000 kg | Wały, belki, wyroby długie |
| Diabelski młyn (rama w kształcie litery H) | 2 (mocowanie ramy) | 100 kg – 3000 kg na stronę | Ogniwa robotyczne, części masowe |
| Czop | 1 (obrót) | 10 000 kg – 500 000 kg | Produkcja ciężka, konstrukcja |
| Kolumna i wysięgnik | 3 (obrót X, Y, Z) | Stacjonarne / bardzo duże | Zbiorniki, zbiorniki ciśnieniowe, offshore |
Tabela 1: Porównanie typów pozycjonerów spawalniczych według osi ruchu, nośności i podstawowego zastosowania.
The rodzaje robotów spawalniczych obejmują szerokie spektrum architektur mechanicznych, z których każda została zaprojektowana pod kątem różnych kombinacji zasięgu, ładowności, precyzji i elastyczności. Wybór odpowiedniego typu robota jest tak samo ważny jak wybór procesu spawania — zła architektura ogranicza dostęp, zmniejsza powtarzalność lub niepotrzebnie wydłuża czas cyklu.
Roboty przegubowe są dominującym typem w automatyzacji spawania i stanowią ponad 70% wszystkich zainstalowanych robotów spawalniczych globalnie. Sześć obrotowych przegubów odwzorowuje pełny zakres ruchu ludzkiego ramienia, umożliwiając palnikowi dostęp do skomplikowanych geometrii stawów pod praktycznie każdym kątem. Nośność waha się od 3 kg do 20 kg do zastosowań z uchwytem spawalniczym, z zasięgiem 600 mm do 3100 mm . Powtarzalność pozycyjna jest typowa ±0,02–0,08 mm .
Roboty SCARA (Selective Compliance Articulated Robot Arm) działają w płaszczyźnie poziomej z pionową osią Z, dzięki czemu doskonale nadają się do zgrzewania punktowego płaskich lub delikatnie zakrzywionych zespołów, takich jak obudowy elektroniki, elementy z cienkiej blachy i części wewnętrzne samochodów. Ich sztywna oś pionowa zapewnia doskonałą powtarzalność ±0,01–0,02 mm ale ogranicza dostęp do głęboko zagłębionych połączeń w porównaniu do 6-osiowych robotów przegubowych.
Kartezjańskie roboty spawalnicze poruszają się w trzech osiach liniowych (X, Y, Z) zamontowanych na konstrukcji suwnicy podwieszanej, pokrywając obszary robocze 1 m × 1 m do 20 m × 10 m lub większy. Doskonale sprawdzają się w spawaniu dużych płaskich paneli, sekcji stoczniowych i stali mostowej, gdzie żaden robot jednoramienny nie ma wystarczającego zasięgu. Ich ruch liniowy sprawia, że programowanie jest proste, a dokładność ścieżki niezwykle wysoka – zazwyczaj ±0,1 mm na dużych rozpiętościach.
Współpracujące roboty spawalnicze (coboty) zaprojektowano tak, aby bezpiecznie współpracowały z operatorami bez pełnych osłon ochronnych, wykorzystując czujniki siły i momentu obrotowego do wykrywania kontaktu i natychmiastowego zatrzymywania. Coboty spawalnicze zazwyczaj oferują ładowność ok 5–16 kg i zasięg 850–1300 mm . Idealnie nadają się do produkcji małych partii i dużych mieszanek, gdzie wymagane jest częste przeprogramowanie — czas przezbrajania nowej części można skrócić do poniżej 30 minut przy użyciu ręcznego nauczania programowania.
Roboty siedmiosiowe dodają tor liniowy lub nadmiarowe złącze ramienia do standardowej architektury 6-osiowej, zapewniając robotowi dodatkowy stopień swobody w zakresie sięgania wokół przeszkód, utrzymywania kąta palnika w ciasnych przestrzeniach i unikania pozycji osobliwych. Są coraz częściej stosowane w spawaniu lotniczym, skomplikowanych konstrukcjach konstrukcyjnych i zintegrowanych komórkach pozycjonera, gdzie osie robota i pozycjonera są koordynowane jednocześnie. Systemy 7-osiowe montowane na gąsienicach mogą pokonywać odległości liniowe do 50 metrów .
Roboty do zgrzewania punktowego to roboty przegubowe o dużym udźwigu, specjalnie skonfigurowane do przenoszenia pistoletów do zgrzewania punktowego oporowego, które zazwyczaj ważą 40–150 kg . Stanowią one podstawę produkcji białych nadwozi samochodowych, gdzie wymagane jest pojedyncze nadwozie pojazdu 3 000–5 000 zgrzein punktowych można ukończyć w czasie krótszym niż 60 sekund przy użyciu skoordynowanej komórki składającej się z 10–20 robotów. Ładunki wahają się od 100 kg do 500 kg dla konfiguracji ciężkich dział.
| Typ robota | Osie | Ładunek | Powtarzalność | Najlepszy proces spawania |
|---|---|---|---|---|
| Przegubowe (6-osiowe) | 6 | 3–20 kg | ±0,02–0,08 mm | MIG, TIG, laser, plazma |
| SCARA | 4 | 5–20 kg | ±0,01–0,02 mm | Punktowe, mikrozgrzewanie |
| Kartezjański (suwnica) | 3–5 | 20–500 kg | ±0,1 mm | PIŁA, MIG (duże panele) |
| Współpraca (Cobot) | 6–7 | 5–16 kg | ±0,03–0,1 mm | MIG, TIG (wysokomieszany) |
| Siedmioosiowy | 7 | 5–20 kg | ±0,02–0,05 mm | TIG, laser, złożona geometria |
| Robot do spawania punktowego | 6 | 100–500 kg | ±0,1–0,2 mm | Zgrzewanie punktowe oporowe |
Tabela 2: Porównanie typów robotów spawalniczych według osi, udźwigu, powtarzalności i zalecanego procesu spawania.
Integracja pozycjoner spawalniczys z roboty spawalnicze tworzy skoordynowaną wieloosiową celę spawalniczą, w której osie pozycjonera są traktowane jak zewnętrzne osie robota — synchronizowane w czasie rzeczywistym ze sterownikiem robota, dzięki czemu ruch przedmiotu obrabianego i ruch palnika zachodzą jednocześnie. Jest to tzw skoordynowany ruch or koordynacja osi zewnętrznej i zapewnia kilka kluczowych korzyści:
Różnica w produktywności i jakości pomiędzy spawaniem z pozycjonerem i bez niego jest znaczna i mierzalna w oparciu o każdy kluczowy wskaźnik wydajności:
| Metryczne | Bez pozycjonera | Z pozycjonerem |
|---|---|---|
| Pozycja spawania | Wszystkie pozycje (1G–6G) | Płaski/poziomy (1G/2F) |
| Prędkość podawania drutu (MIG) | 4–7 m/min | 8–15 m/min |
| Szybkość osadzania | 2–4 kg/godz | 5–12 kg/godz |
| Liczba przeróbek/wad | 3–8% | 0,5–1,5% |
| Czas włączenia łuku (komórka robota) | 50–65% | 85–95% |
| Ryzyko ergonomiczne operatora | Wysoki (nad głową / niewygodny) | Niski (płaski / siedzący) |
Tabela 3: Porównanie wydajności spawania z integracją pozycjonera i bez niej w zrobotyzowanej celi spawalniczej.
Różne kombinacje typu pozycjonera i typu robota są optymalne dla każdej branży w oparciu o geometrię części, objętość i wymagania jakościowe:
Produkcja nadwozi samochodowych w kolorze białym opiera się na roboty zgrzewające punktowo (6 osi, ładowność 100–500 kg) w połączeniu z pozycjonery diabelskiego młyna aby osiągnąć przepustowość wymaganą przy produkcji masowej. Wdrożenie typowego warsztatu blacharskiego 200–400 robotów spawalniczych w wielu skoordynowanych komórkach, tworząc nowe nadwozie pojazdu co 60–90 sekund.
Zastosowania do spawania obwodowego rur i zbiorników pozycjonery obrotowe lub wrzeciennik-konik z przegubowe roboty spawalnicze MIG lub TIG . Pozycjoner obraca rurę, podczas gdy robot utrzymuje stałą pozycję palnika — jest to technika pozwalająca uzyskać jakość spoiny spełniającą wymagania norm ASME sekcja IX i API 1104 przy stałej penetracji grani w połączeniach od Średnica od 50 mm do 2000 mm .
Spawanie dużych paneli w zastosowaniach stoczniowych Bramowe roboty spawalnicze kartezjańskie z submerged arc welding (SAW) torches for high-deposition flat seam welding of hull plates up to 20 metrów długości . Zastosowanie zakrzywionych sekcji kadłuba i zespołów belek teowych pozycjonery czopowe do obracania masywnych jednostek konstrukcyjnych (50–200 ton), podczas gdy przegubowe roboty MIG wykonują spoiny pachwinowe i czołowe.
Najbardziej czerpią z tego korzyści wytwórcy kontraktowi o dużej różnorodności i małych nakładach współpracujące roboty spawalnicze (coboty) w połączeniu z kompaktem pozycjonery przechylno-obrotowe . Celę spawalniczą cobota można przeprogramować do nowej części w czasie krótszym niż 30 minut, co czyni ją ekonomicznie opłacalną w przypadku partii o wielkości tak małych jak 5–50 części — znacznie poniżej progu 500 części, zwykle wymaganego do uzasadnienia inwestycji w tradycyjne stanowisko spawalnicze zrobotyzowane.
Dopasowanie odpowiedniego pozycjonera i typu robota do aplikacji wymaga oceny pięciu podstawowych parametrów:
A uchwyt spawalniczy to statyczne urządzenie mocujące, które utrzymuje obrabiany przedmiot w ustalonej pozycji podczas spawania. A pozycjoner spawalniczy to napędzany system ruchu, który aktywnie porusza i obraca obrabiany przedmiot podczas lub pomiędzy spawami. W przypadku osprzętu priorytetem jest dokładność wymiarowa i powtarzalność; Dla pozycjonerów priorytetem jest dostępność stawów i optymalizacja pozycji. W praktyce oprawy są prawie zawsze montowane na pozycjonerach, aby uzyskać korzyści obu.
Tak – w przypadku zastosowań wymagających dużej różnorodności i małych serii – coboty mogą być bardziej opłacalne i elastyczne. Jednak coboty działają z niższymi prędkościami (zwykle 30–50% wolniej niż roboty przemysłowe w trybie spawania ze względu na bezpieczne ograniczenia prędkości w obecności ludzi) i przenoszą mniejsze ładunki. W przypadku dedykowanej produkcji na dużą skalę tradycyjne 6-osiowe przegubowe roboty spawalnicze zapewniają doskonałą wydajność, cykl pracy i długoterminowy koszt spoiny.
Dodaje standardowy pozycjoner przechylno-obrotowy 2 osie zewnętrzne do sterownika robota, zwiększając całkowitą liczbę skoordynowanych osi 6-osiowej celi robota do 8. Wrzeciennik-konik z napędzanymi obydwoma końcami dodaje 2 osie; pozycjoner diabelskiego młyna (obrót uchwytu ramy) dodaje 2–3 osie. Nowoczesne kontrolery robotów obsługują do 18–27 wszystkich osi skoordynowanych , umożliwiając tworzenie złożonych komórek obejmujących wiele robotów i wiele pozycjonerów.
Wszystkie główne procesy spawania łukowego są stosowane przy użyciu robotów spawalniczych. MIG/MAG (GMAW) jest najpowszechniejsze — stanowi około 65% wszystkich spawania łukowego za pomocą robota. TIG (GTAW) stosowany jest do stali nierdzewnej i tytanu wymagających najwyższej jakości. Spawanie plazmowe obsługuje precyzyjne spawanie dziurkowe na cienkich materiałach. Spawanie laserowe szybko rozwija się w branży motoryzacyjnej i elektronicznej. Łuk kryty (SAW) jest stosowany wyłącznie w bramowych robotach kartezjańskich do spawania płaskiego z dużym osadzeniem.
W przypadku produkcji średnioseryjnej (5 000–50 000 części rocznie) kompletne zrobotyzowane gniazdo spawalnicze z integracją pozycjonera zazwyczaj zapewnia zwrot z inwestycji w 18–36 miesięcy . Na zwrot z inwestycji wpływa redukcja kosztów pracy (jeden operator nadzorujący 2–4 roboty w porównaniu z 4–8 spawaczami ręcznymi), obniżone koszty poprawek (wskaźnik defektów spada z 5–8% do poniżej 1,5%) oraz zwiększona przepustowość (40–80% więcej części na zmianę). W zastosowaniach motoryzacyjnych o dużej objętości często osiąga się zwrot z inwestycji poniżej 12 miesięcy .
Tak. Aby zapewnić skoordynowany ruch, pozycjoner musi być skonfigurowany jako oś zewnętrzna zin the robot controller, with accurate kinematic calibration of the positioner's rotation center relative to the robot base frame. Most modern robot controllers include built-in external axis coordination software, and setup typically requires 4–16 godzin kalibracji i testowania przez przeszkolonego integratora. Po skonfigurowaniu program robota automatycznie synchronizuje ruch pozycjonera i palnika — nie jest konieczne osobne programowanie pozycjonera.
Pozycjonery spawalnicze i różne rodzaje robotów spawalniczych to technologie uzupełniające się, które odpowiednio dopasowane i zintegrowane zapewniają możliwości produkcyjne, których nie można osiągnąć samodzielnie. Pozycjonery zapewniają, że każde złącze znajduje się zawsze w optymalnej pozycji spawania; roboty zapewniają spójną, niestrudzoną realizację przy prędkościach i poziomie jakości, z jakim żaden proces ręczny nie może się równać. Niezależnie od tego, czy wyposażasz warsztat w kompaktową komórkę cobota i pozycjonera przechylnego, czy też konstruujesz masową linię do samochodowego zgrzewania punktowego z pozycjonerami na diabelskim młynie i 20 robotami przegubowymi, kluczem do sukcesu jest prawidłowe dopasowanie typu pozycjonera, architektury robota i procesu spawania do konkretnej geometrii części, wielkości produkcji i wymagań jakościowych.
Regulowana podstawa rotatora spawalniczego 30T z przedłużoną podstawą to specjalistyczne urządzenie wspomagające spawanie obwodowe średnich i dużyc...
See Details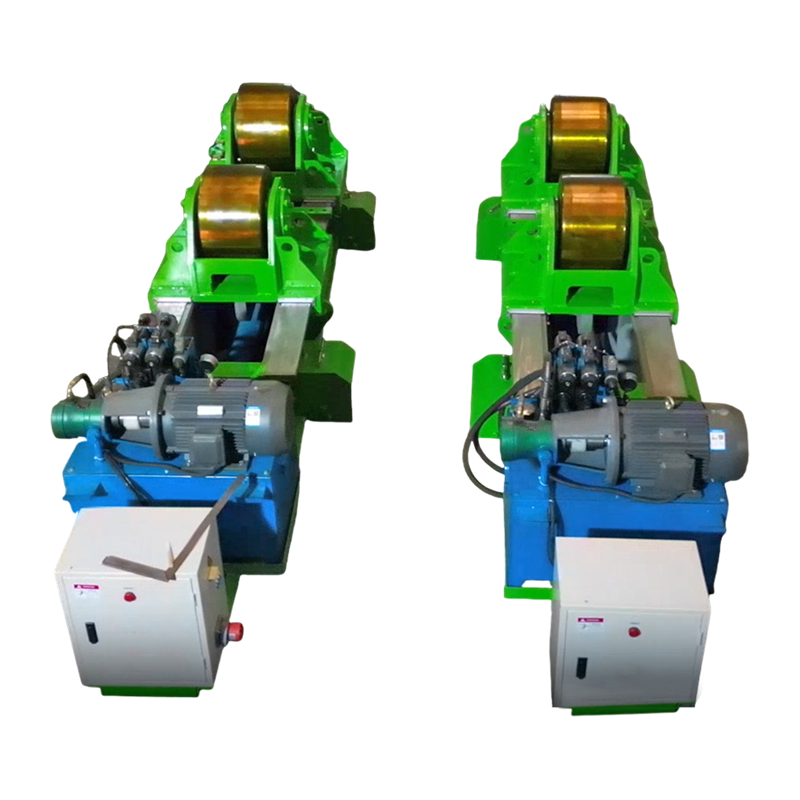
Rotator spawalniczy 80T Fit Up z hydraulicznym dociskiem poziomym to specjalne urządzenie do spawania i montażu dużych cylindrycznych elementów. Na...
See Details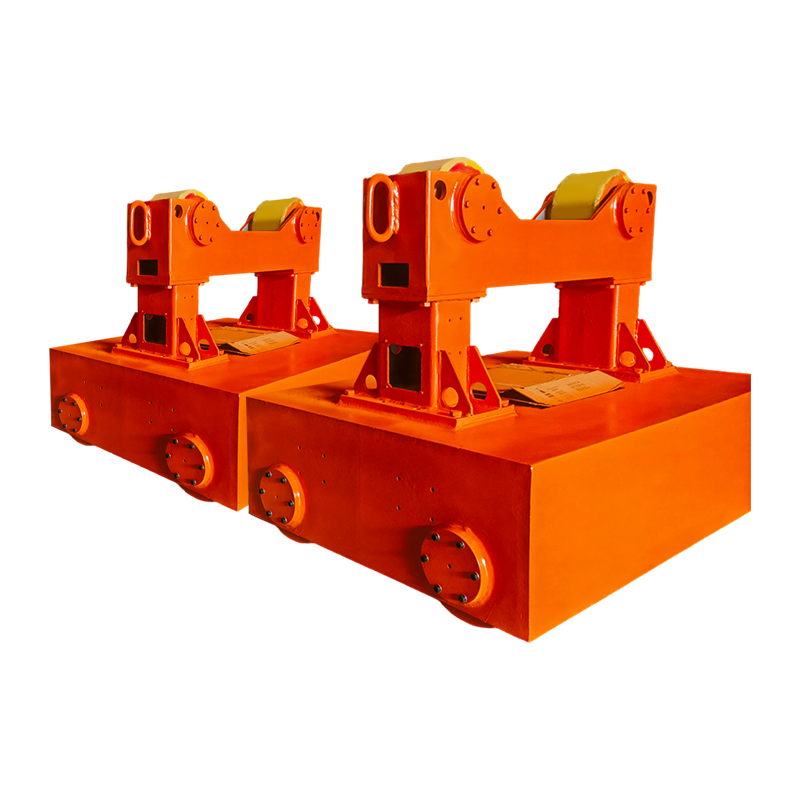
Ten produkt to rotator spawalniczy o udźwigu 10 ton z elektrycznym ruchem orbitalnym, elektrycznym podnoszeniem, o nośności 10 ton i odpowiedni do ...
See Details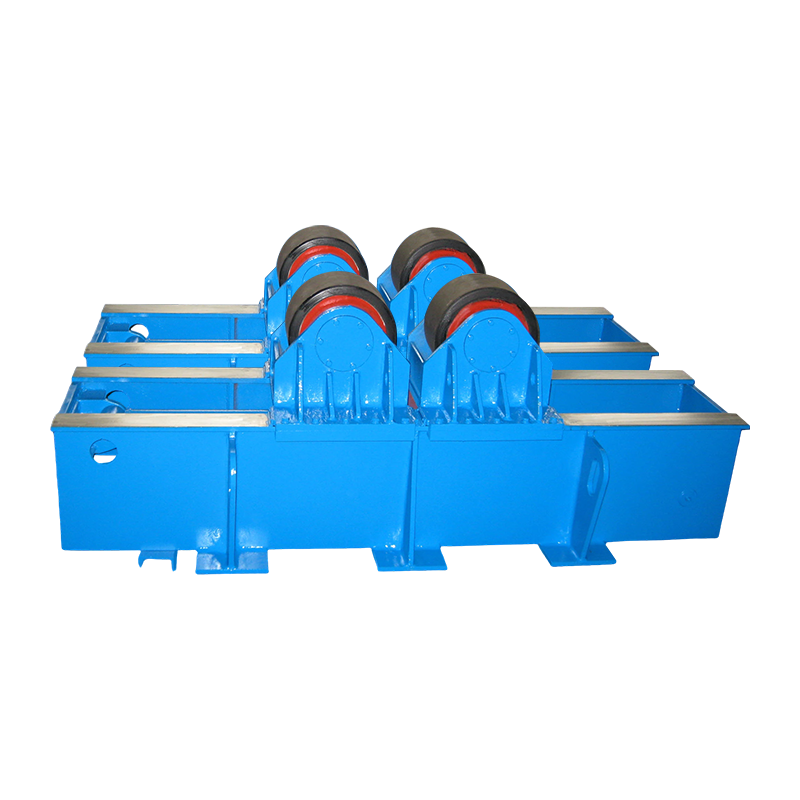
Rotator spawalniczy 40T Fit Up z hydraulicznym przepychaniem poziomym ma obciążenie znamionowe 40 ton i koncentruje się na montażu i spawaniu małyc...
See Details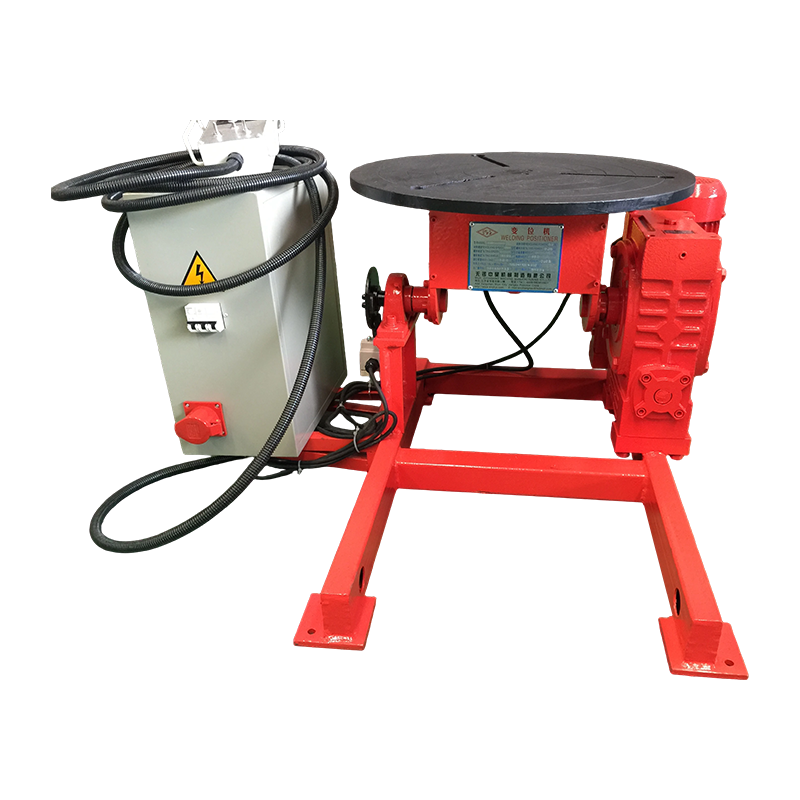
Konwencjonalny pozycjoner spawalniczy 100KG to uniwersalny sprzęt pozycjonujący do spawania małych i średnich detali. Dostosowuje się do potrzeb sp...
See Details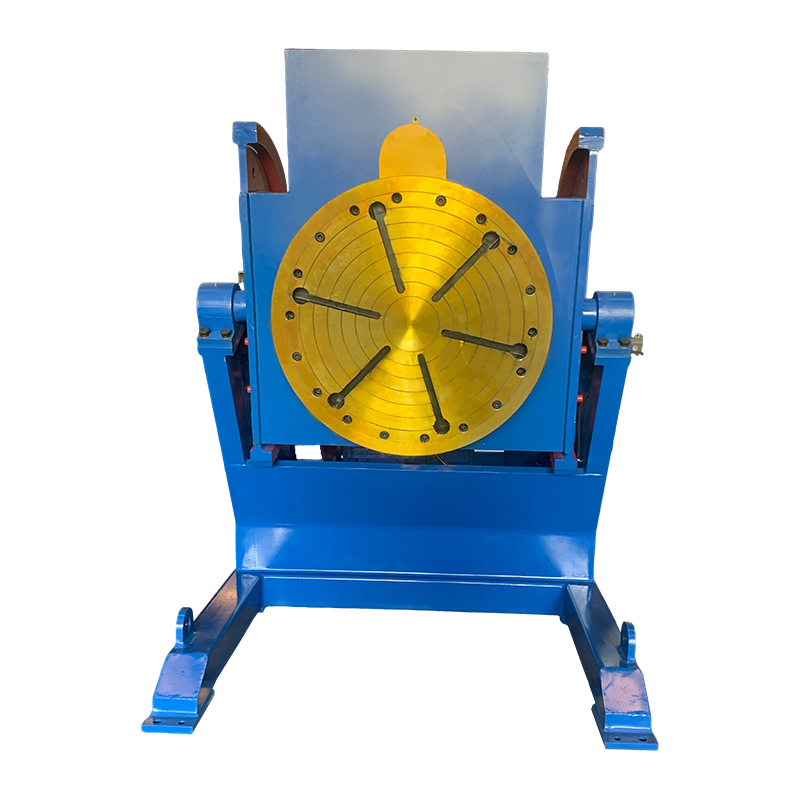
Konwencjonalny pozycjoner spawalniczy 10T ma udźwig 10 ton i jest przeznaczony do spawania małych i średnich przedmiotów. W sprzęcie zastosowano kl...
See DetailsPrawa autorskie 2025 Wuxi WeldNice Heavy Industry Technology Co., Ltd. Wszelkie prawa zastrzeżone Custom Automatic Welding Equipment Manufacturers
sales@weldnicefactory.com