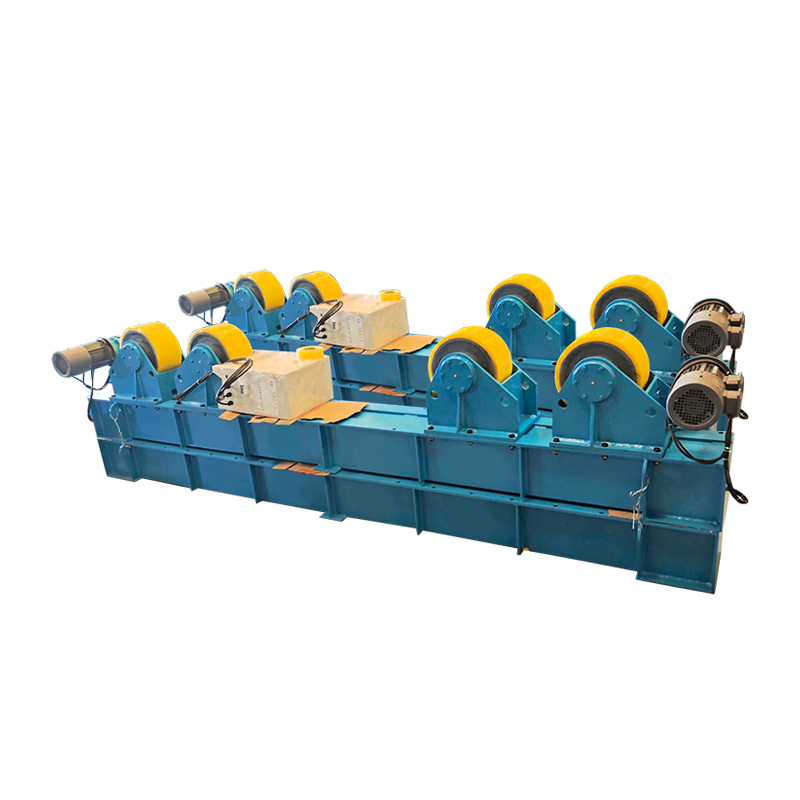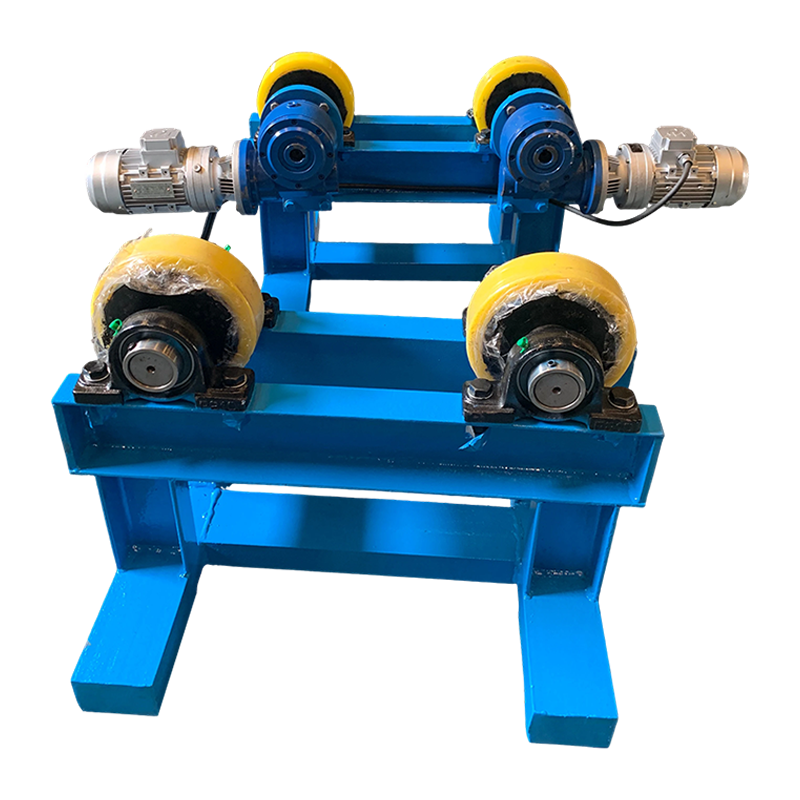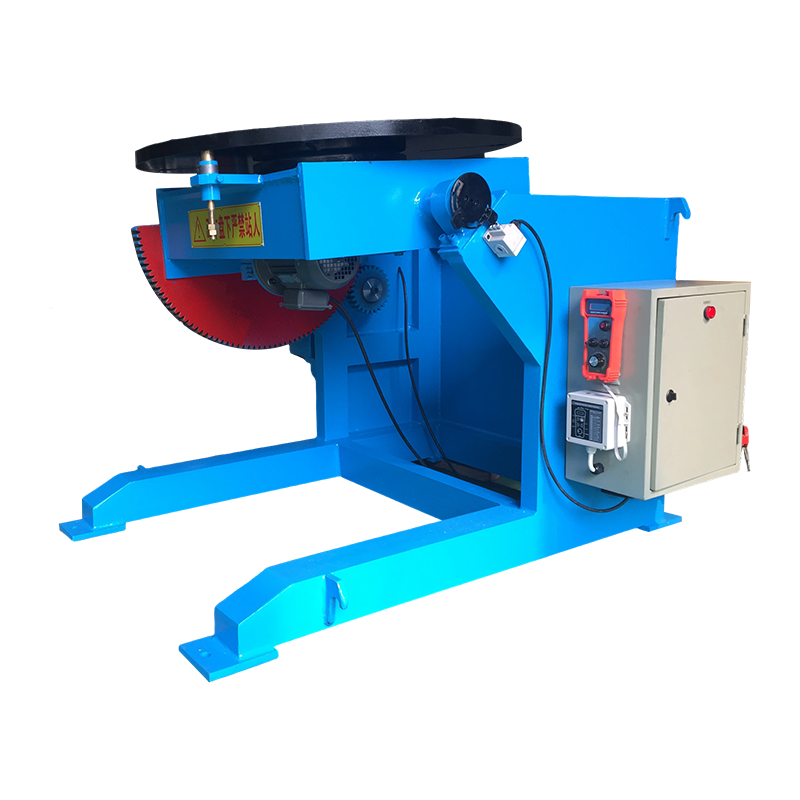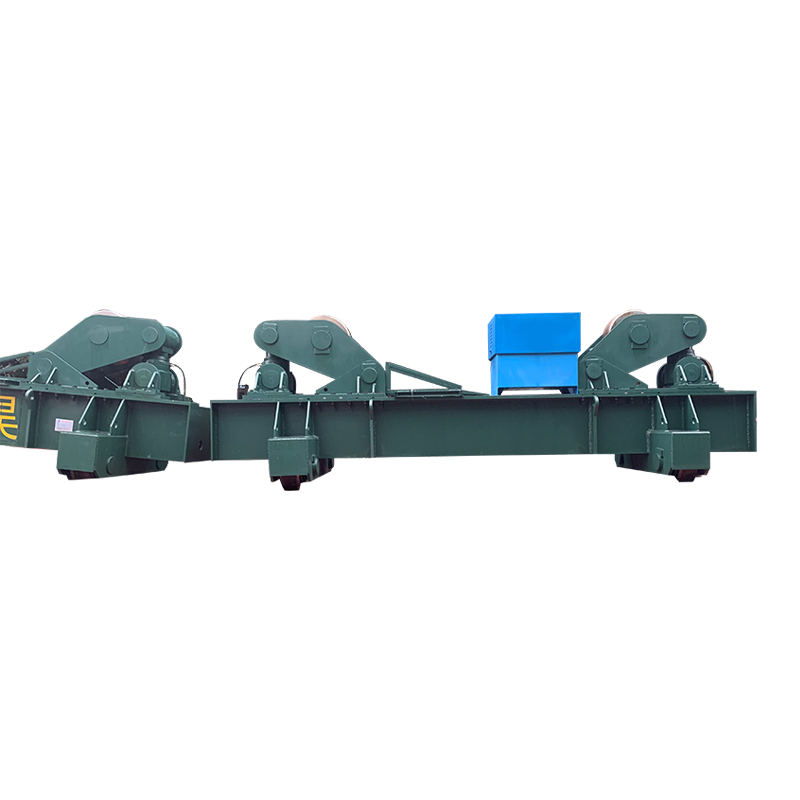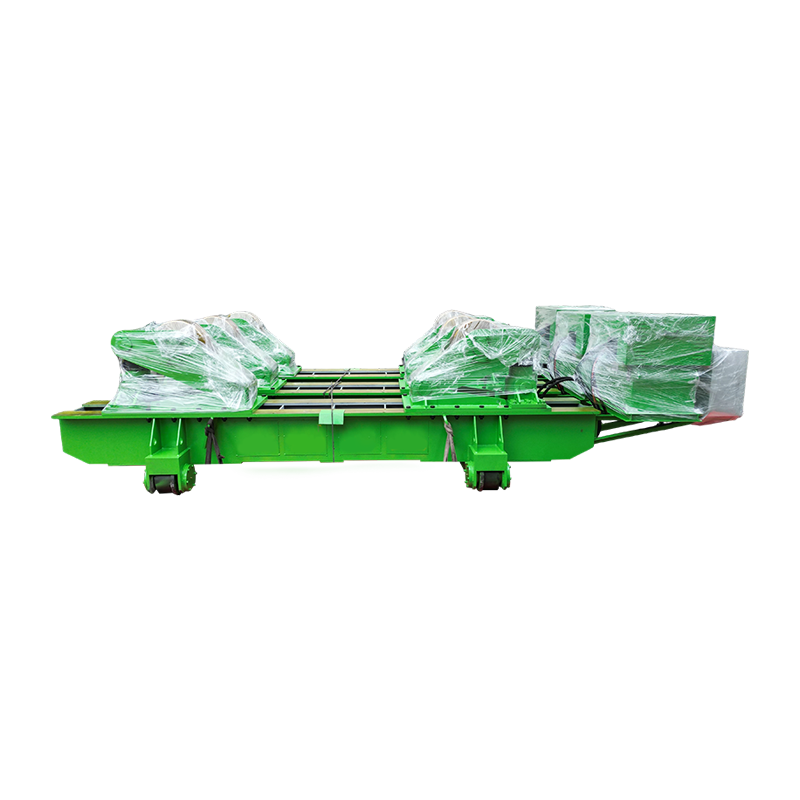
Zrobotyzowane pozycjonery spawalnicze poprawić jakość spoiny i wydajność wyjściową poprzez ciągłą zmianę położenia przedmiotu obrabianego, tak aby robot spawalniczy zawsze działał w optymalnej pozycji płaskiej lub poziomej, eliminując przejścia od góry i pionowo, które pogarszają penetrację i konsystencję ściegu. W praktyce producenci integrujący zrobotyzowane pozycjonery zgłaszają skrócenie czasu cyklu o 20–40%, a odsetek defektów zaledwie o 0,1% — w porównaniu z 2–5% w przypadku spawania ręcznego.
W tym przewodniku opisano, jak działają zrobotyzowane pozycjonery spawalnicze, jakie są dostępne typy, jak wybrać odpowiednią konfigurację i jakich mierzalnych wyników można oczekiwać od odpowiednio zintegrowanego systemu.
Jak działają zrobotyzowane pozycjonery spawalnicze
Zrobotyzowany pozycjoner spawalniczy to zmotoryzowane urządzenie, które obraca, przechyla lub odwraca przedmiot obrabiany pod skoordynowaną kontrolą robota spawalniczego, zapewniając, że każde złącze spawane jest ustawione pod idealnym kątem do osadzania. Zamiast wymagać od ramienia robota wyginania się w trudno dostępne pozycje, pozycjoner przenosi złącze do robota, zachowując płaską lub lekko nachyloną orientację, co pozwala uzyskać spoiny z pełną penetracją i stałą geometrią ściegu.
Pozycjoner komunikuje się ze sterownikiem robota za pośrednictwem współdzielonego protokołu we/wy lub protokołu magistrali polowej — zazwyczaj EtherCAT, DeviceNet lub PROFINET — umożliwiając pełną synchronizację ruchu. Kiedy robot zakończy przejście spawalnicze na jednej stronie, sygnalizuje pozycjonerowi, aby indeksował część do następnej pozycji złącza, podczas gdy robot resetuje palnik. To skoordynowane przekazywanie całkowicie eliminuje czas ręcznej zmiany położenia.
Najbardziej nowoczesny zrobotyzowane pozycjonery spawalnicze są traktowane przez sterownik robota jako osie zewnętrzne. Robot 6-osiowy zintegrowany z pozycjonerem 2-osiowym w efekcie staje się systemem 8-osiowym, w którym wszystkie osie są koordynowane w czasie rzeczywistym. Oznacza to, że robot i pozycjoner mogą poruszać się jednocześnie – przedmiot obrabiany obraca się podczas ruchu palnika – umożliwiając wykonywanie skomplikowanych spiralnych i ciągłych ścieżek spawania spiralnego, które byłyby geometrycznie niemożliwe w przypadku stacjonarnego uchwytu.
Serwosilniki napędzają osie obrotu i pochylenia pozycjonera, a precyzyjne enkodery zapewniają sprzężenie zwrotne kąta, zwykle z dokładnością do ±0,01 stopnia. Nośność waha się od poniżej 100 kg w przypadku pozycjonerów małych części do ponad 30 000 kg w przypadku ciężkich systemów konstrukcyjnych stosowanych w przemyśle stoczniowym i produkcji wagonów kolejowych.
Rodzaje robotycznych pozycjonerów spawalniczych
Każdy z pięciu głównych typów zrobotyzowanych pozycjonerów spawalniczych jest dostosowany do innej geometrii przedmiotu obrabianego i scenariusza produkcji — wybranie niewłaściwego typu dla Twojej aplikacji jest jednym z najczęstszych i kosztownych błędów integracyjnych.
1. Pozycjonery wrzeciennika-konika (H/T).
Pozycjonery wrzeciennika-konika są najczęściej stosowanym typem w zrobotyzowanych gniazdach spawalniczych, przystosowanym do wydłużonych elementów cylindrycznych i rurowych. Przedmiot obrabiany jest mocowany pomiędzy wrzeciennikiem napędzanym a konikiem pasywnym lub napędzanym, umożliwiając ciągły obrót o 360 stopni wzdłuż osi wzdłużnej. Typowe zastosowania obejmują zbiorniki ciśnieniowe, kolektory wydechowe, belki konstrukcyjne i zespoły rurowe.
- Nośność: 500 kg do 20 000 kg (środek ciężkości znamionowy)
- Prędkość obrotowa: 0,01 do 3 obr./min, sterowane serwo
- Typowe zastosowanie: Szpule rurowe, półosie, cylindryczne zbiorniki ciśnieniowe
- Kluczowa zaleta: Ciągły obrót umożliwia spawanie na całym obwodzie bez zatrzymywania
2. Pozycjonery obrotowe (jednoosiowe).
Pozycjonery obrotowe obracają przedmiot obrabiany w jednej płaszczyźnie poziomej lub nachylonej, co czyni je najprostszym i najbardziej opłacalnym punktem wejścia do automatyzacji spawania zrobotyzowanego. Płaska płyta czołowa obraca część, aby sekwencyjnie prezentować różne złącza spawane. Dobrze nadają się do produkcji płyt płaskich, zespołów wsporników i symetrycznych konstrukcji spawanych. Podstawowe jednostki gramofonowe zaczynają się od 8 000–15 000 dolarów, czyli znacznie poniżej kosztów systemów wieloosiowych.
- Nośność: 50 kg do 5000 kg
- Osie: 1 (obrót)
- Typowe zastosowanie: Zespoły wsporników, mocowania silnika, płaskie elementy spawane
- Kluczowa zaleta: Niski koszt, proste programowanie, minimalna powierzchnia
3. Pozycjonery dwuosiowe (uchylno-obrotowe).
Dwuosiowe pozycjonery uchylno-obrotowe to najbardziej wszechstronne, uniwersalne rozwiązanie do zrobotyzowanego spawania złożonych podzespołów 3D. Głowica uchylna (zwykle w zakresie 0–135 stopni) w połączeniu z pełnym obrotem o 360 stopni pozwala na przedstawienie praktycznie każdego złącza w pozycji płaskiej. Te pozycjonery współpracują z największą różnorodnością geometrii części i są domyślną rekomendacją dla warsztatów zajmujących się różnymi rodzinami części. Spodziewaj się inwestycji od 20 000 do 60 000 USD, w zależności od wydajności.
- Nośność: 250 kg do 10 000 kg
- Osie: 2 (obrót pochylenia)
- Typowe zastosowanie: Sprzęt rolniczy, maszyny budowlane, złożone ramy konstrukcyjne
- Kluczowa zaleta: Obsługuje najszerszy zakres kształtów części w jednym urządzeniu
4. Pozycjonery diabelskiego młyna (dwustanowiskowe).
Pozycjonery diabelskiego młyna radykalnie zwiększają przepustowość, umożliwiając operatorom załadunek i rozładunek jednej stacji, podczas gdy robot spawa drugą , skutecznie eliminując przestoje robota spowodowane zmianą części. Obie stacje obracają się wokół centralnej osi — po zakończeniu spawania na stanowisku A pozycjoner wykonuje indeks o 180 stopni, prezentując stanowisko B robotowi, podczas gdy operator obsługuje stanowisko A. W przypadku produkcji wielkoseryjnej taka konfiguracja pozwala utrzymać czas włączenia łuku robota na poziomie powyżej 85% w porównaniu z 40–55% w gniazdach jednostanowiskowych.
- Nośność: 200 kg do 3000 kg na stację
- Osie: 1 (indeks) do 2 na stację (obrót pochylenia)
- Typowe zastosowanie: Podzespoły samochodowe, zaczepy do przyczep, części powtarzalne w dużych ilościach
- Kluczowa zaleta: Maksymalizuje czas włączenia łuku robota, idealny do produkcji seryjnej
5. Pozycjonery Skyhook i Trunnion
Pozycjonery czopowe są projektowane z myślą o bardzo dużych i ciężkich konstrukcjach spawanych — takich jak ramy sprzętu górniczego, elementy turbin wiatrowych i nadwozia wagonów — gdzie standardowe konstrukcje pozycjonerów nie są w stanie wytrzymać przesunięcia masy lub środka ciężkości. Część podparta jest w dwóch punktach czopowych po przeciwnych stronach, umożliwiając obrót ładunków od 5 000 kg do ponad 30 000 kg. Warianty Skyhook zawieszają część nad głową, zapewniając robotowi dostęp do wszystkich niższych powierzchni bez przeszkód.
- Nośność: 5 000 kg do 30 000 kg
- Typowe zastosowanie: Sprzęt górniczy, konstrukcje energetyki wiatrowej, produkcja kolei ciężkich
- Kluczowa zaleta: Obsługuje ekstremalne ładunki dzięki stabilnej kontroli środka ciężkości
Typy zrobotyzowanych pozycjonerów spawalniczych: porównanie bezpośrednie
Poniższa tabela porównuje wszystkie pięć typów pozycjonerów pod względem wymiarów, które mają największe znaczenie przy określaniu systemu dla zrobotyzowanej celi spawalniczej.
| Typ pozycjonera | Osie | Zakres wydajności | Czas włączenia łuku | Zakres kosztów (USD) | Najlepsza aplikacja |
| Wrzeciennik-Konik | 1 | 500 kg – 20 000 kg | 70–80% | 15 000 – 80 000 dolarów | Rury, cylindry, wały |
| Gramofon (jednoosiowy) | 1 | 50kg – 5000kg | 55–70% | 8 000 – 25 000 dolarów | Spawy płaskie, wsporniki |
| Dwie osie (pochylenie-obrót) | 2 | 250 kg – 10 000 kg | 70–85% | 20 000 – 60 000 dolarów | Złożone zespoły 3D |
| Diabelski młyn (dwustanowiskowy) | 1 indeks 2/stację | 200 kg – 3000 kg/stację | 85–95% | 35 000–120 000 dolarów | Powtarzalne części o dużej objętości |
| Czop / Skyhook | 1–2 | 5 000 kg – 30 000 kg | 65–80% | 80 000 – 300 000 dolarów | Ciężka konstrukcja konstrukcyjna |
Tabela 1: Porównanie typów zrobotyzowanych pozycjonerów spawalniczych według osi, udźwigu, czasu zaświecenia łuku robota, kosztu i podstawowego zastosowania.
Kluczowe zalety robotycznych pozycjonerów spawalniczych
Podstawową zaletą integracji zrobotyzowanego pozycjonera spawalniczego jest mierzalna i wymierna poprawa jakości spoin połączona ze skróceniem całkowitego czasu cyklu — dwa cele, które często są sprzeczne w operacjach ręcznych, ale są osiągane jednocześnie w systemach zrobotyzowanych pozycjonerów.
Konsekwentne spawanie w pozycji płaskiej
Podstawowym wyzwaniem w spawalnictwie jest grawitacja. Roztopiony metal jeziorka spawalniczego spływa w dół, co oznacza, że położenie nad głową (4G) i w pionie (3G) wymaga większych umiejętności spawacza i mniejszych prędkości ruchu, aby zapobiec ugięciu i niedopełnieniu. Zrobotyzowane pozycjonery całkowicie eliminują te pozycje, obracając część, dzięki czemu każde połączenie jest prezentowane w pozycji płaskiej (1G) lub poziomej (2F) – w dwóch pozycjach, które zapewniają największą prędkość przesuwu, najgłębszą penetrację i najbardziej spójny profil ściegu. W praktyce prędkości przesuwu GMAW w położeniu płaskim mogą sięgać 80–120 cali na minutę w porównaniu z 20–40 IPM w przypadku przejść poza pozycją.
Skrócony czas cyklu
W przypadku większości pozycjonerów napędzanych serwomechanizmem automatyczne przemieszczanie pomiędzy złączami spawanymi zajmuje 3–8 sekund na indeks. Ręczna zmiana położenia przez operatora — w tym zwolnienie zacisku, podniesienie, zmiana położenia i ponowne zamocowanie — zajmuje zazwyczaj 45–120 sekund na operację i wprowadza zmienność. W przypadku części wymagającej 8 przemieszczeń sama ta różnica pozwala zaoszczędzić 6–15 minut czasu bez łuku na jednostkę. Przy 20 częściach na zmianę oznacza to 2–5 godzin odzyskanej wydajności dziennie.
Niższy wskaźnik defektów i koszt przeróbek
Zrobotyzowane gniazda spawalnicze ze skoordynowanymi pozycjonerami konsekwentnie osiągają współczynnik defektów poniżej 0,5%, przy najlepszych w swojej klasie operacjach odnotowujących współczynnik defektów na poziomie 0,05–0,1%. Dla porównania, ręczne operacje spawania w podobnych zastosowaniach powodują średnio 2–5% wskaźników defektów. Biorąc pod uwagę, że koszty ponownej obróbki spoin są zazwyczaj 5–10 razy wyższe niż pierwotne koszty spoiny — ze względu na szlifowanie, ponowne spawanie, korekcję odkształceń cieplnych i ponowną kontrolę — zmniejszenie współczynnika defektów z 3% do 0,2% przy rocznej produkcji wynoszącej 10 000 sztuk może oznaczać od 200 000 do 800 000 USD unikniętych kosztów poprawek.
Rozszerzony zasięg i dostęp robota
Ramię robota ma stałe ograniczenia zasięgu. W przypadku złożonej produkcji niektóre połączenia mogą być geometrycznie niedostępne z ustalonej pozycji robota. Obracając i przechylając obrabiany przedmiot, pozycjoner skutecznie zwiększa zasięg funkcjonalny robota — umieszczając odległe złącza w obszarze roboczym robota bez konieczności zmiany położenia samego robota. Jest to szczególnie cenne w przypadku zautomatyzowanego spawania rurociągów i produkcji zbiorników ciśnieniowych, gdzie szwy spawane obejmują cały obwód części.
Większe bezpieczeństwo operatora
Ręczna zmiana położenia ciężkich elementów spawanych stwarza znaczne ryzyko obrażeń układu mięśniowo-szkieletowego. Komponenty ważące 50–500 kg wymagają suwnic lub wielu operatorów, a niewłaściwe podnośniki są główną przyczyną obrażeń w miejscu pracy w zakładach produkcyjnych. Zrobotyzowane pozycjonery eliminują wszelką ręczną obsługę podczas procesu spawania — operatorzy ładują i rozładowują osprzęt za pomocą odpowiednich podnośników, ale zmiana położenia podczas spawania odbywa się wyłącznie za pomocą maszyn. Przyczynia się to do ograniczenia roszczeń odszkodowawczych pracowników i poprawy zgodności z OSHA.
Jak wybrać odpowiedni zrobotyzowany pozycjoner spawalniczy
Wybór odpowiedniego zrobotyzowanego pozycjonera spawalniczego wymaga oceny pięciu krytycznych parametrów: masy i geometrii części, wielkości produkcji, kompatybilności robota, powierzchni i budżetu. Błędne wykonanie choćby jednego z nich stwarza problemy, których naprawa po instalacji jest kosztowna.
Krok 1 — Zdefiniuj kopertę i wagę części
Oblicz maksymalny ciężar przedmiotu obrabianego, łącznie z osprzętem i oprzyrządowaniem — a nie tylko gołej części. Przy określaniu wydajności ustawnika należy do tej wartości dodać 25–30% marginesu bezpieczeństwa. Na przykład część ważąca 300 kg z uchwytem o masie 40 kg powinna być przystosowana do pozycjonera o minimalnej masie 450 kg. Dodatkowo należy obliczyć przesunięcie środka ciężkości względem osi obrotu — obciążenia mimośrodowe wymagają zmniejszonego udźwigu lub przeciwwagi, co producent ustawnika musi ocenić przed określeniem układu napędowego.
Krok 2 — Oceń geometrię części i dostępność połączeń
Określ, ile jest złączy spawanych, ich orientację względem siebie oraz czy obrót w jednej osi wystarczy, aby wszystkie złącza były w pozycji płaskiej. Jeśli złącza występują na wielu prostopadłych powierzchniach, wymagany jest dwuosiowy pozycjoner przechylno-obrotowy. Jeśli połączenia są obwodowe na długiej osi, naturalnym wyborem jest wrzeciennik-konik. Naszkicuj lub zamodeluj część w programie CAD i zasymuluj sekwencję obrotu przed wybraniem typu pozycjonera.
Krok 3 — Dopasuj pozycjoner do sterownika robota
Upewnij się, że układ napędowy pozycjonera jest kompatybilny z interfejsem osi zewnętrznej sterownika robota. Większość głównych producentów OEM robotów obsługuje koordynację osi zewnętrznych poprzez dedykowane karty osi lub łączność poprzez magistralę polową. Określ wymagania dotyczące protokołu serwonapędu ustawnika na wczesnym etapie projektu — niedopasowane protokoły komunikacyjne są częstą przyczyną opóźnień w integracji. Potwierdź maksymalną liczbę skoordynowanych osi zewnętrznych obsługiwanych przez sterownik (zwykle 3–7 w zależności od generacji sterownika).
Krok 4 — Oblicz wymagania dotyczące wielkości produkcji
W przypadku wielkości produkcji poniżej 5000 części rocznie i dużej różnorodności części, pojedynczy dwuosiowy pozycjoner uchylno-obrotowy zazwyczaj zapewnia najlepszy zwrot. W przypadku wolumenów przekraczających 20 000 części rocznie przy ograniczonej różnorodności konfiguracja dwustanowiskowa diabelskiego młyna maksymalizuje przepustowość na metr kwadratowy powierzchni ogniwa. W przypadku produkcji strukturalnej o małej objętości i wysokiej wartości, gwarantowany jest pozycjoner wrzeciennika-konika lub pozycjonera czopowego o większej wydajności, nawet przy niższych rocznych wielkościach produkcji.
Krok 5 — Oceń powierzchnię podłogi i obwód bezpieczeństwa
Obwód obrotu pozycjonera musi całkowicie mieścić się w obwodzie ogrodzenia zabezpieczającego robota, z odpowiednim prześwitem dla maksymalnego wymiaru części przy dowolnym kącie obrotu. Część o długości 1200 mm obracająca się na wrzecienniku-koniku wymaga promienia prześwitu wynoszącego co najmniej 700 mm od osi obrotu do otaczającej konstrukcji. Kurtyny świetlne bezpieczeństwa lub skanery obszarowe muszą być rozmieszczone tak, aby uwzględnić pełną obwiednię dynamiczną zarówno ramienia robota, jak i obrotowego pozycjonera.
| Scenariusz | Masa części | Roczny wolumen | Zalecany typ | Szacowany okres zwrotu z inwestycji |
| Małe nawiasy, warsztat pracy | Poniżej 100 kg | 2000 – 8000 | Gramofon | 12–18 miesięcy |
| Produkcja o mieszanej geometrii | 100 – 500 kg | 1000 – 10 000 | Dwuosiowe przechylanie i obracanie | 18–30 miesięcy |
| Podzespół samochodowy o dużej objętości | 50 – 300 kg | 20 000 | Diabelski młyn (podwójna stacja) | 10–16 miesięcy |
| Spawanie rur i cylindrów | 200 – 5000 kg | 500 – 5000 | Wrzeciennik-Konik | 20–36 miesięcy |
| Ciężka konstrukcja konstrukcyjna | 5000 kg | Poniżej 500 | Czop / Skyhook | 36–60 miesięcy |
Tabela 2: Przewodnik po wyborze pozycjonera według scenariusza produkcji, masy części, objętości i szacowanego okresu zwrotu z inwestycji.
Integracja z robotami spawalniczymi
Pomyślna integracja zrobotyzowanego pozycjonera spawalniczego wymaga skoordynowanego planowania w zakresie projektowania mechanicznego, programowania oprogramowania i konfiguracji systemu bezpieczeństwa od najwcześniejszych etapów projektowania gniazda — modernizacja pozycjonera w istniejącej komórce jest możliwa, ale zawsze droższa i bardziej czasochłonna niż projektowanie od początku.
Koordynacja i programowanie osi zewnętrznej
Programowanie układu robot-pozycjoner jako skoordynowanych osi zewnętrznych oznacza, że każdy nauczony punkt w programie robota obejmuje jednocześnie zarówno pozycje przegubów robota, jak i kąty pozycjonera. Po uruchomieniu programu sterownik interpoluje wszystkie osie w czasie rzeczywistym — pozycjoner obraca się, podczas gdy robot porusza palnikiem, utrzymując stałą względną pozycję pomiędzy końcówką drutu a złączem spawanym. Ten skoordynowany ruch jest niezbędny w przypadku spoin spiralnych, szwów stożkowych i każdej geometrii, w której sekwencyjne podejście indeksowania i spoiny pozostawiłoby ślady stop-start na ściegu.
Projektowanie osprzętu i oprzyrządowania
Płyta czołowa pozycjonera lub interfejs uchwytu musi pasować do konstrukcji oprzyrządowania, a oprzyrządowanie musi lokalizować części w sposób powtarzalny z dokładnością do 0,5 mm lub lepszą — tolerancja wymagana w przypadku programów zrobotyzowanego spawania łukowego, aby równomiernie uderzać w rowki złącza bez śledzenia szwu. Oprzyrządowanie wprowadzające błędy lokalizacji większe niż 1,5 mm wymaga dodania laserowego lub systemu śledzenia szwu pod napięciem łuku w celu dynamicznej kompensacji, co zwiększa koszt ogniwa o 8 000–25 000 USD.
Architektura bezpieczeństwa
Zrobotyzowany pozycjoner spawalniczy tworzy dynamiczne strefy zagrożenia wykraczające poza samo ramię robota. Obrotowa płyta czołowa i sama część stwarzają ryzyko zmiażdżenia, zmiażdżenia i pocisku, jeśli zacisk ulegnie uszkodzeniu podczas obrotu. Programowalne sterowniki logiczne (PLC) posiadające certyfikaty bezpieczeństwa muszą monitorować stan zacisków uchwytu, ograniczenia momentu obrotowego i ograniczenia prędkości na wszystkich osiach pozycjonera. System bezpieczeństwa musi utrzymywać ustawnik nieruchomo, jeśli nie zostanie spełniony jakikolwiek sygnał wejściowy bezpieczeństwa, i musi być odporny na awarię do stanu hamowania i trzymania – a nie swobodnego wybiegu – w przypadku zatrzymania awaryjnego.
Branże wykorzystujące zrobotyzowane pozycjonery spawalnicze
Zrobotyzowane pozycjonery spawalnicze są stosowane w praktycznie każdym sektorze produkcji ciężkiej i precyzyjnej , od towarów konsumpcyjnych po krytyczne konstrukcje lotnicze.
- Dostawcy z branży motoryzacyjnej i poziomu 1: Układy wydechowe, ramy pomocnicze podwozia, elementy zawieszenia i ramy siedzeń — zazwyczaj wykorzystujące ogniwa diabelskiego koła w celu uzyskania dużej objętości i krótkich czasów cykli
- Sprzęt rolniczy: Ramiona ładowarek, zespoły wysięgników i ramy osprzętu — ciężkie, asymetryczne konstrukcje spawane, w których zastosowano dwuosiowe pozycjonery przechylno-obrotowe o udźwigu 1 000–5 000 kg
- Ropa naftowa i gaz: Płaszcze zbiorników ciśnieniowych, elementy szpul rurociągu i podzespoły kołnierzy — w tym segmencie dominują pozycjonery wrzeciennika i konika ze względu na cylindryczną geometrię większości komponentów
- Sprzęt budowlany: Wysięgniki koparek, przeciwwagi, połączenia łyżek i elementy dźwigów — często największe zastosowania zrobotyzowanego spawania poza budownictwem stoczniowym, wymagające pozycjonerów czopowych lub ciężkich pozycjonerów przechylno-obrotowych
- Przemysł lotniczy i obronny: Sekcje zbiorników paliwa, elementy konstrukcyjne płatowca i obudowy silników rakietowych — spawane w kontrolowanych środowiskach przy użyciu precyzyjnych pozycjonerów o wymaganiach dotyczących dokładności kątowej 0,01 stopnia lub lepszej
- Kolej i transport: Ramy wózków, zespoły sprzęgów i sekcje nadwozia wagonu — zwykle spawane z dużymi pozycjonerami czopów i zrobotyzowanymi systemami bramowymi pracującymi w tandemie
- Energia odnawialna: Sekcje wież turbin wiatrowych, ramy gondoli i konstrukcje trackerów słonecznych — niezwykle duże i ciężkie komponenty wymagające niestandardowych systemów pozycjonerów
Często zadawane pytania dotyczące robotycznych pozycjonerów spawalniczych
P: Jaka jest różnica między pozycjonerem spawalniczym a rotatorem spawalniczym?
Rotator spawalniczy podtrzymuje i obraca cylindryczny przedmiot obrabiany na napędzanych rolkach – część spoczywa na rolkach i obraca się pod własnym ciężarem. Pozycjonery natomiast zaciskają lub mocują część i obracają ją wokół napędzanej osi, zapewniając precyzyjną kontrolę kątową niezależnie od kształtu części. Rotatory są stosowane prawie wyłącznie do rur i zbiorników okrągłych; Pozycjonery obsługują dowolną geometrię. W spawaniu zrobotyzowanym zdecydowanie preferowane są pozycjonery, ponieważ integrują się ze sterownikiem robota jako skoordynowane osie zewnętrzne, umożliwiając zsynchronizowany ruch, którego nie zapewniają rotatory.
P: Czy zrobotyzowane pozycjonery spawalnicze mogą być używane we wszystkich procesach spawania?
Tak — zrobotyzowane pozycjonery spawalnicze są niezależne od procesu. Stosowane są przy spawaniu GMAW (MIG), GTAW (TIG), FCAW, SAW (łuk kryty), spawaniu plazmowym i spawaniu laserowym. Specyfikacje pozycjonera (obciążenie, prędkość, dokładność) mogą różnić się w zależności od procesu — zastosowania SAW zazwyczaj wymagają powolnego, stałego obrotu przy precyzyjnych prędkościach, aby utrzymać koc topnika, podczas gdy pozycjonery GMAW mogą szybciej indeksować pomiędzy dyskretnymi pozycjami. Wymagania dotyczące procesu należy określić producentowi ustawnika przed sfinalizowaniem wyboru silnika napędowego i przekładni.
P: Jaki jest typowy zwrot z inwestycji dla zrobotyzowanego pozycjonera spawalniczego?
Zwrot z inwestycji zależy w dużej mierze od wielkości produkcji, złożoności części i bieżących kosztów pracy ręcznej. W środowiskach motoryzacyjnych i produkcyjnych na dużą skalę okresy zwrotu z inwestycji wynoszące 10–18 miesięcy są typowe dla instalacji pozycjonerów diabelskich młynów. W warsztatach pracy lub w aplikacjach o mniejszej liczbie zleceń częściej zdarza się okres 24–36 miesięcy. Obliczenie ROI powinno uwzględniać oszczędności wynikające z ograniczenia liczby poprawek, przeniesienia siły roboczej, mniejszego zużycia materiałów eksploatacyjnych (większe prędkości przesuwu w pozycji płaskiej zużywają mniej drutu na jednostkę długości spoiny) oraz zmniejszonych roszczeń z tytułu obrażeń, a nie tylko bezpośrednie oszczędności pracy wynikające z wymiany robota.
P: Jak zapobiec przepływowi prądu spawania przez łożyska pozycjonera?
Prąd spawania przewodzony przez łożyska pozycjonera powoduje uszkodzenie bieżni łożyska metodą obróbki elektroerozyjnej (EDM), prowadząc do przedwczesnej awarii łożyska — często w ciągu kilku miesięcy. Prawidłowym rozwiązaniem jest poprowadzenie powrotu masy spawalniczej bezpośrednio do mocowania przedmiotu obrabianego lub płyty czołowej, z całkowitym pominięciem łożyska, przy użyciu spawalniczych kabli uziemiających o przewidywanym natężeniu prądu. Wielu producentów pozycjonerów dostarcza w tym celu dedykowane punkty podłączenia uziemienia na płycie czołowej i obudowie wrzeciennika. Nigdy nie należy polegać na konstrukcji stalowej ustawnika lub zespole łożyska jako na ścieżce powrotnej uziemienia.
P: Jakiej konserwacji wymaga zrobotyzowany pozycjoner spawalniczy?
Częstotliwości konserwacji zależą od cyklu pracy i obciążenia, ale standardowe wymagania obejmują: kontrolę i wymianę oleju w skrzyni biegów co 2000–4000 godzin, smarowanie łożysk co 500–1000 godzin, weryfikację kalibracji enkodera co 12 miesięcy, cotygodniową kontrolę kabla uziemiającego pod kątem zużycia lub uszkodzenia oraz tworzenie kopii zapasowych parametrów serwonapędu po każdej zmianie oprogramowania. Zanieczyszczenia odpryskami spawalniczymi z płyty czołowej i obszarów osi obrotu należy codziennie usuwać. Pozycjonery w zastosowaniach wymagających dużej liczby cykli pracy (dwie lub trzy zmiany) powinny być sprawdzane corocznie przez zespół serwisowy producenta.
P: Jaka jest minimalna objętość części uzasadniająca zastosowanie zrobotyzowanego pozycjonera spawalniczego?
Nie ma uniwersalnego progu, ale można zastosować praktyczną wskazówkę: jeśli pojedyncza część wymaga więcej niż 3 operacji zmiany położenia na cykl spawania, pozycjoner prawdopodobnie zwróci się w ciągu 24 miesięcy przy wielkości produkcji wynoszącej zaledwie 500 sztuk rocznie – pod warunkiem, że wartość części jest znaczna, a koszty przeróbek wysokie. W przypadku prostych części wymagających jednej lub dwóch repozycji zazwyczaj potrzeba 2000 sztuk rocznie, aby uzasadnić inwestycję kapitałową w pozycjoner zamiast dobrze zaprojektowanego uchwytu ręcznego.
Kluczowe dania na wynos: Zrobotyzowane pozycjonery spawalnicze nie są opcjonalnymi akcesoriami w nowoczesnej zautomatyzowanej celi spawalniczej — są mechanizmem, który sprawia, że spawanie zrobotyzowane jest ekonomicznie i technicznie lepsze od spawania ręcznego w najszerszym zakresie zastosowań. Wybór odpowiedniego typu pozycjonera, jego wydajności i podejścia do integracji od samego początku jest najważniejszą decyzją inżynierską w każdym projekcie automatyzacji spawania. Ustal priorytet nośności z marginesem, wcześnie sprawdź kompatybilność sterownika i zaprojektuj system bezpieczeństwa równolegle z architekturą mechaniczną i oprogramowaniem.